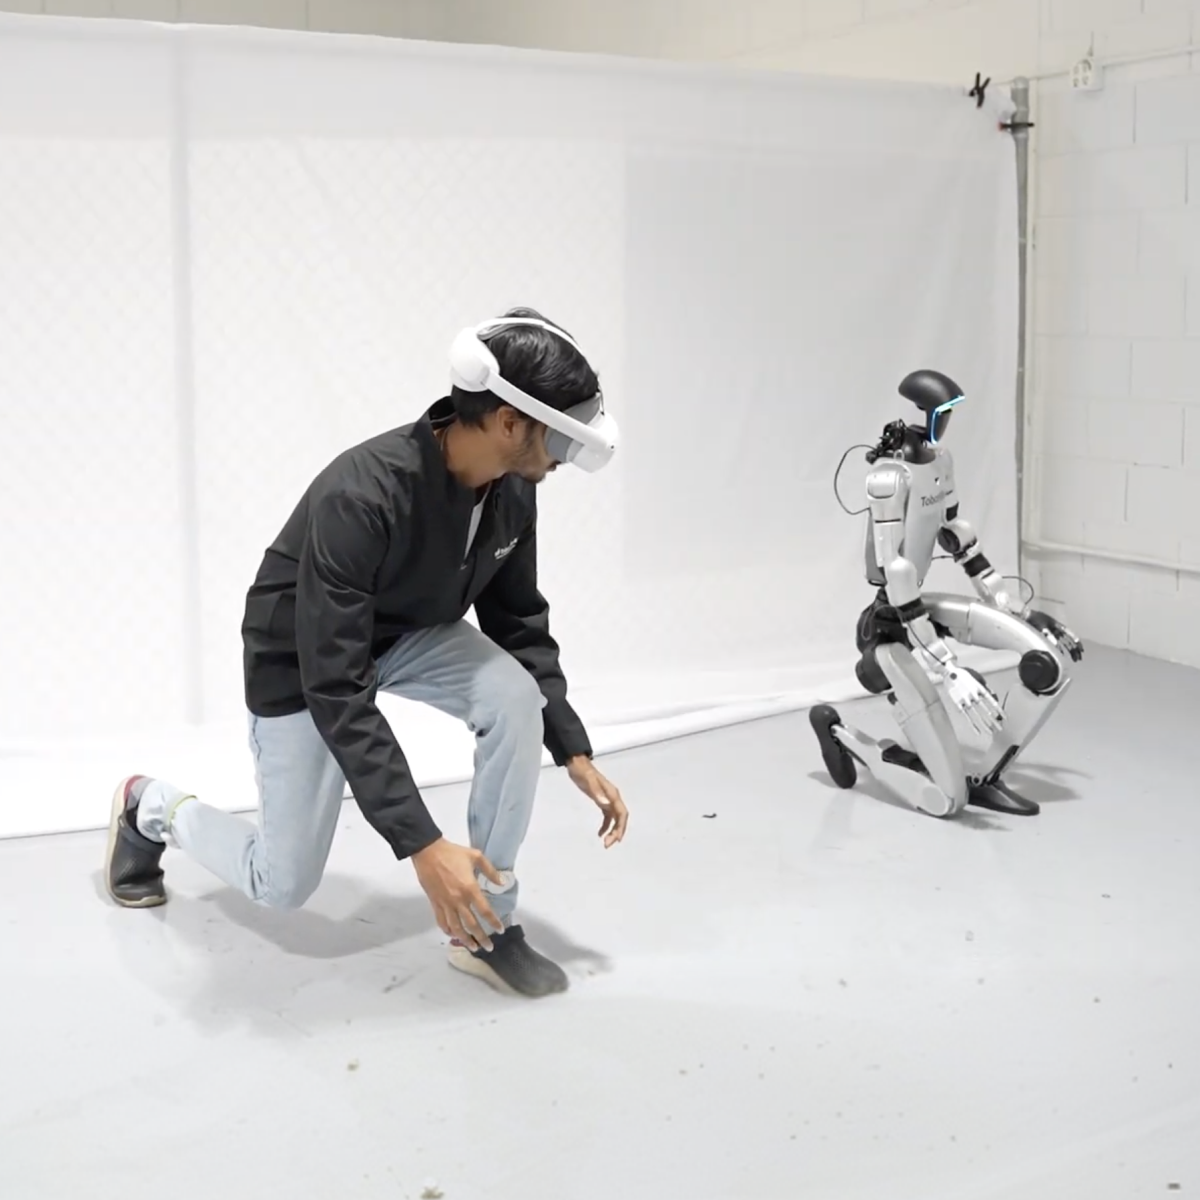

This bookmark helps teams evaluate robotic teleoperation as a data and control workflow rather than an interface accessory. It covers demonstration quality, embodiment fit, synchronization, operator feedback, and downstream learning value. Save it for labs collecting robot-learning data or comparing teleoperation approaches for manipulation, locomotion, inspection, or physical AI development. Use it to support clearer categorization, faster review, and context-rich sharing on bookmarking platforms.